

Drone là gì? Nguyên lý hoạt động, cấu tạo và ứng dụng của Drone
- Người viết: Roboboss lúc
- Hướng dẫn hỗ trợ
Hiểu Drone Từ Nền Tảng · Bài 1/9
Nhìn một chiếc drone hiện đại cất cánh, đứng yên giữa không trung rồi di chuyển chính xác theo thao tác trên tay điều khiển, nhiều người có cảm giác rằng nguyên lý hoạt động của nó khá đơn giản: bốn động cơ quay bốn cánh quạt và đưa thiết bị lên trời.
Thực tế phức tạp hơn rất nhiều.
Một chiếc drone không đơn thuần là “camera gắn trên bốn cánh quạt”. Đây là một hệ thống hàng không thu nhỏ, trong đó động cơ, cánh quạt, bộ điều khiển tốc độ điện tử, Flight Controller, cảm biến, hệ thống định vị, pin, hệ thống truyền tín hiệu và phần mềm liên tục làm việc với nhau trong từng mili giây.
Chỉ một thay đổi rất nhỏ về tốc độ của một hoặc nhiều động cơ cũng có thể khiến drone tăng độ cao, nghiêng về phía trước, di chuyển ngang hoặc xoay quanh chính nó.
Vậy drone là gì? Drone hoạt động như thế nào? Vì sao drone có thể đứng yên trên không, bay tiến, bay lùi và tự giữ vị trí?
Để hiểu đúng về drone, cần bắt đầu từ nền tảng quan trọng nhất: cách cánh quạt biến năng lượng từ động cơ thành lực đẩy, sau đó cách hệ thống điều khiển biến lực đẩy đó thành chuyển động có kiểm soát.
Drone là gì?
Drone là tên gọi phổ biến của phương tiện bay không người lái. Trong nhiều tài liệu kỹ thuật, thiết bị còn được gọi là UAV – Unmanned Aerial Vehicle. Tuy nhiên, khi nói đến một hệ thống drone hoàn chỉnh, chiếc máy bay chỉ là một phần.
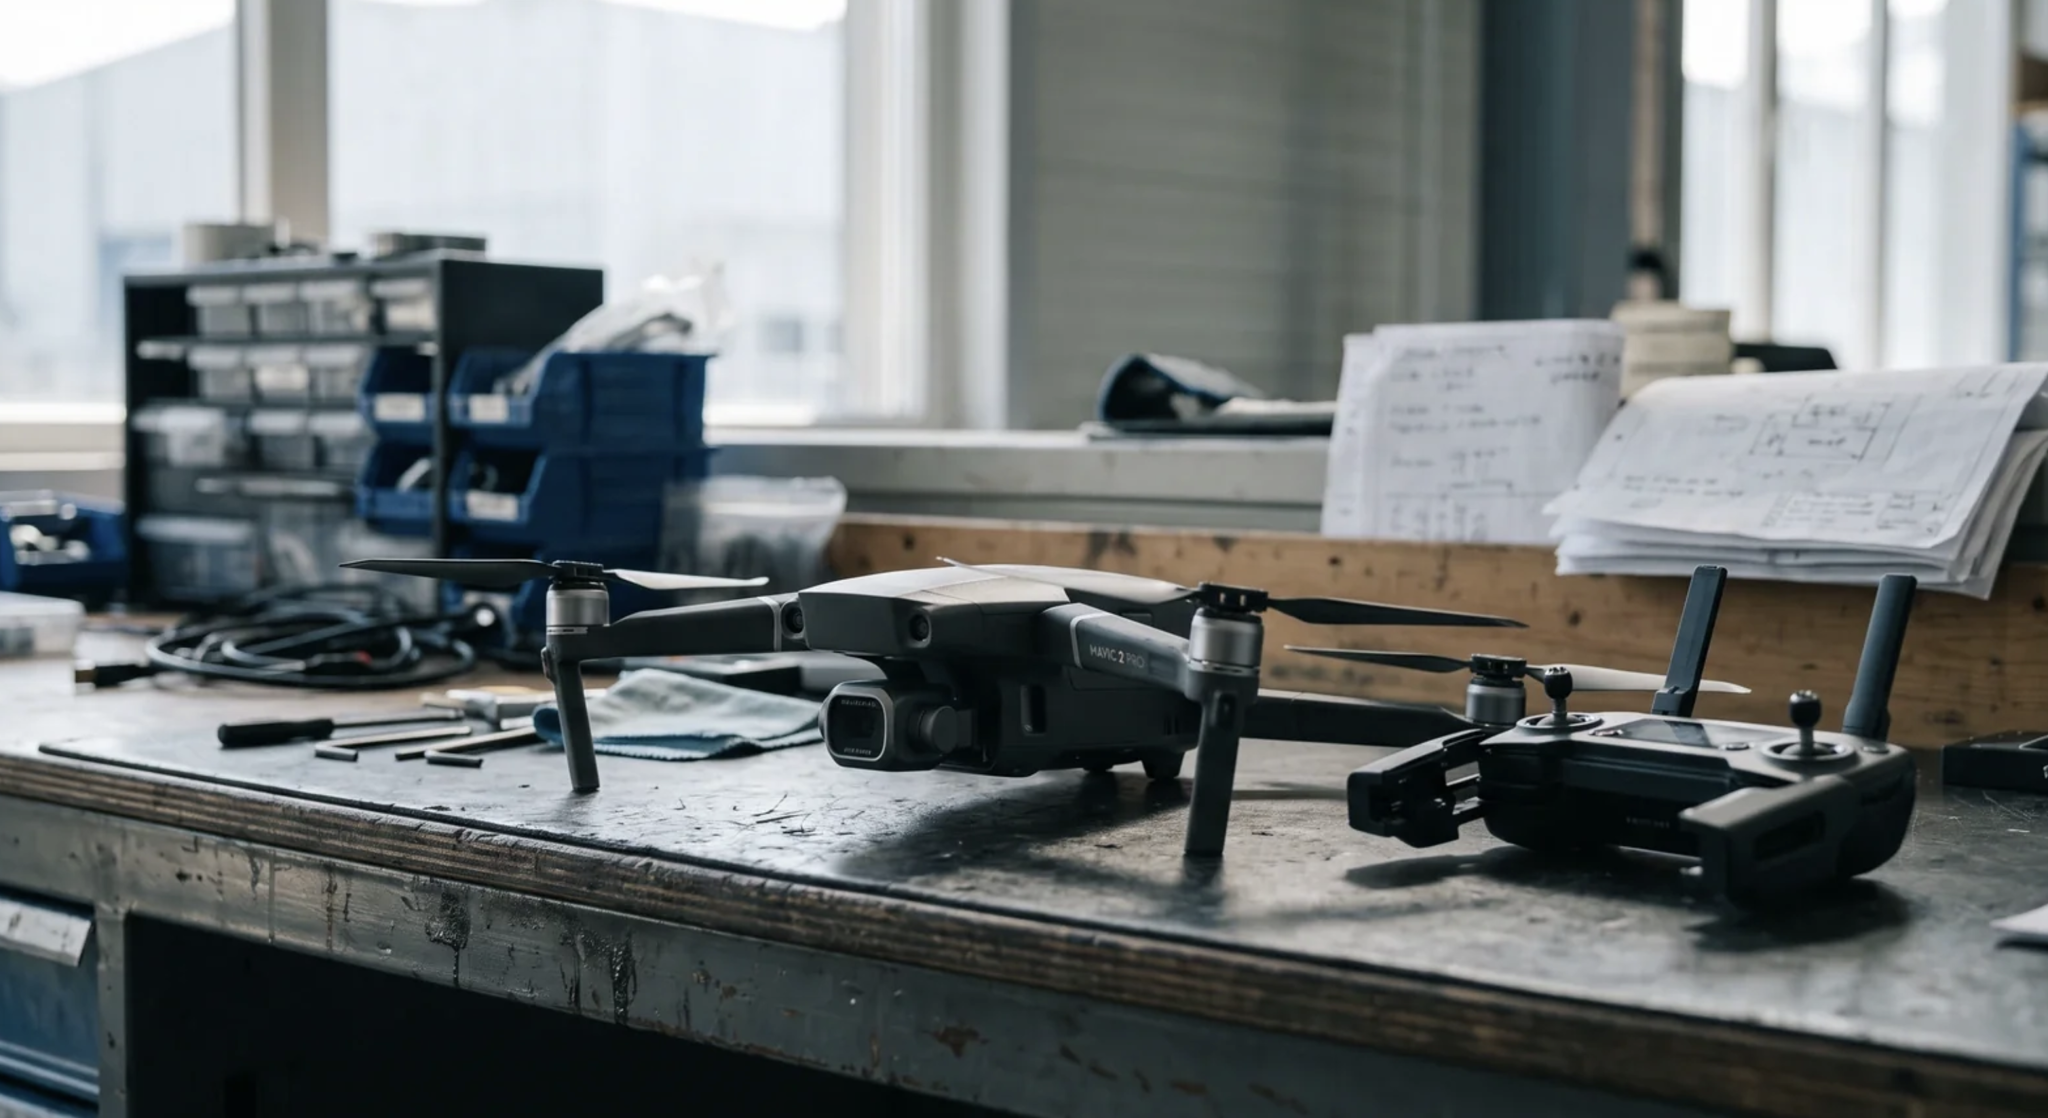
Một hệ thống vận hành thực tế có thể bao gồm thân máy bay, động cơ, cánh quạt, bộ điều tốc ESC, pin, Flight Controller, hệ thống cảm biến, bộ thu phát tín hiệu, tay điều khiển, camera, gimbal, các tải trọng chuyên dụng và phần mềm điều khiển.

Ở những dòng drone dân dụng như DJI Mini, DJI Air hay DJI Mavic, phần lớn những thành phần này được tích hợp vào một thiết kế tương đối nhỏ gọn.
Trong khi đó, các dòng drone công nghiệp có thể sử dụng camera zoom, camera nhiệt, thiết bị đo đạc, LiDAR hoặc những payload chuyên dụng khác tùy theo nhiệm vụ.
Điểm quan trọng là: khả năng của một chiếc drone không chỉ phụ thuộc vào việc nó có bao nhiêu cánh quạt hoặc camera tốt đến đâu.
Hiệu quả vận hành là kết quả của toàn bộ hệ thống.
Drone hoạt động như thế nào?
Về nguyên lý cơ bản, drone đa cánh quạt bay bằng cách sử dụng động cơ để quay các cánh quạt với tốc độ rất cao.
Các cánh quạt tương tác với không khí và tạo ra lực đẩy. Khi tổng lực đẩy hướng lên đủ lớn để cân bằng trọng lượng của thiết bị, drone có thể duy trì trạng thái lơ lửng.
Muốn drone tăng độ cao, hệ thống tăng tổng lực đẩy.
Muốn drone hạ thấp, lực đẩy được giảm có kiểm soát.
Nhưng để bay tiến, bay lùi, sang trái, sang phải hay xoay tại chỗ, hệ thống không đơn giản tăng hoặc giảm toàn bộ động cơ cùng lúc. Thay vào đó, Flight Controller liên tục tạo ra chênh lệch lực đẩy giữa các động cơ.
Đó chính là nền tảng giúp một chiếc multirotor có khả năng cơ động rất cao.
Cánh quạt Drone tạo lực nâng như thế nào?
Một trong những bộ phận tưởng như đơn giản nhất nhưng lại ảnh hưởng trực tiếp đến khả năng bay chính là cánh quạt.
Cánh quạt drone có thể được hiểu như những cánh khí động học quay liên tục.
Khi động cơ làm cánh quạt quay, hình dạng và góc của từng cánh tác động đến luồng không khí đi qua vùng quay của rotor. Không khí được gia tốc theo một hướng và lực phản ứng tác động trở lại hệ thống theo hướng ngược lại.
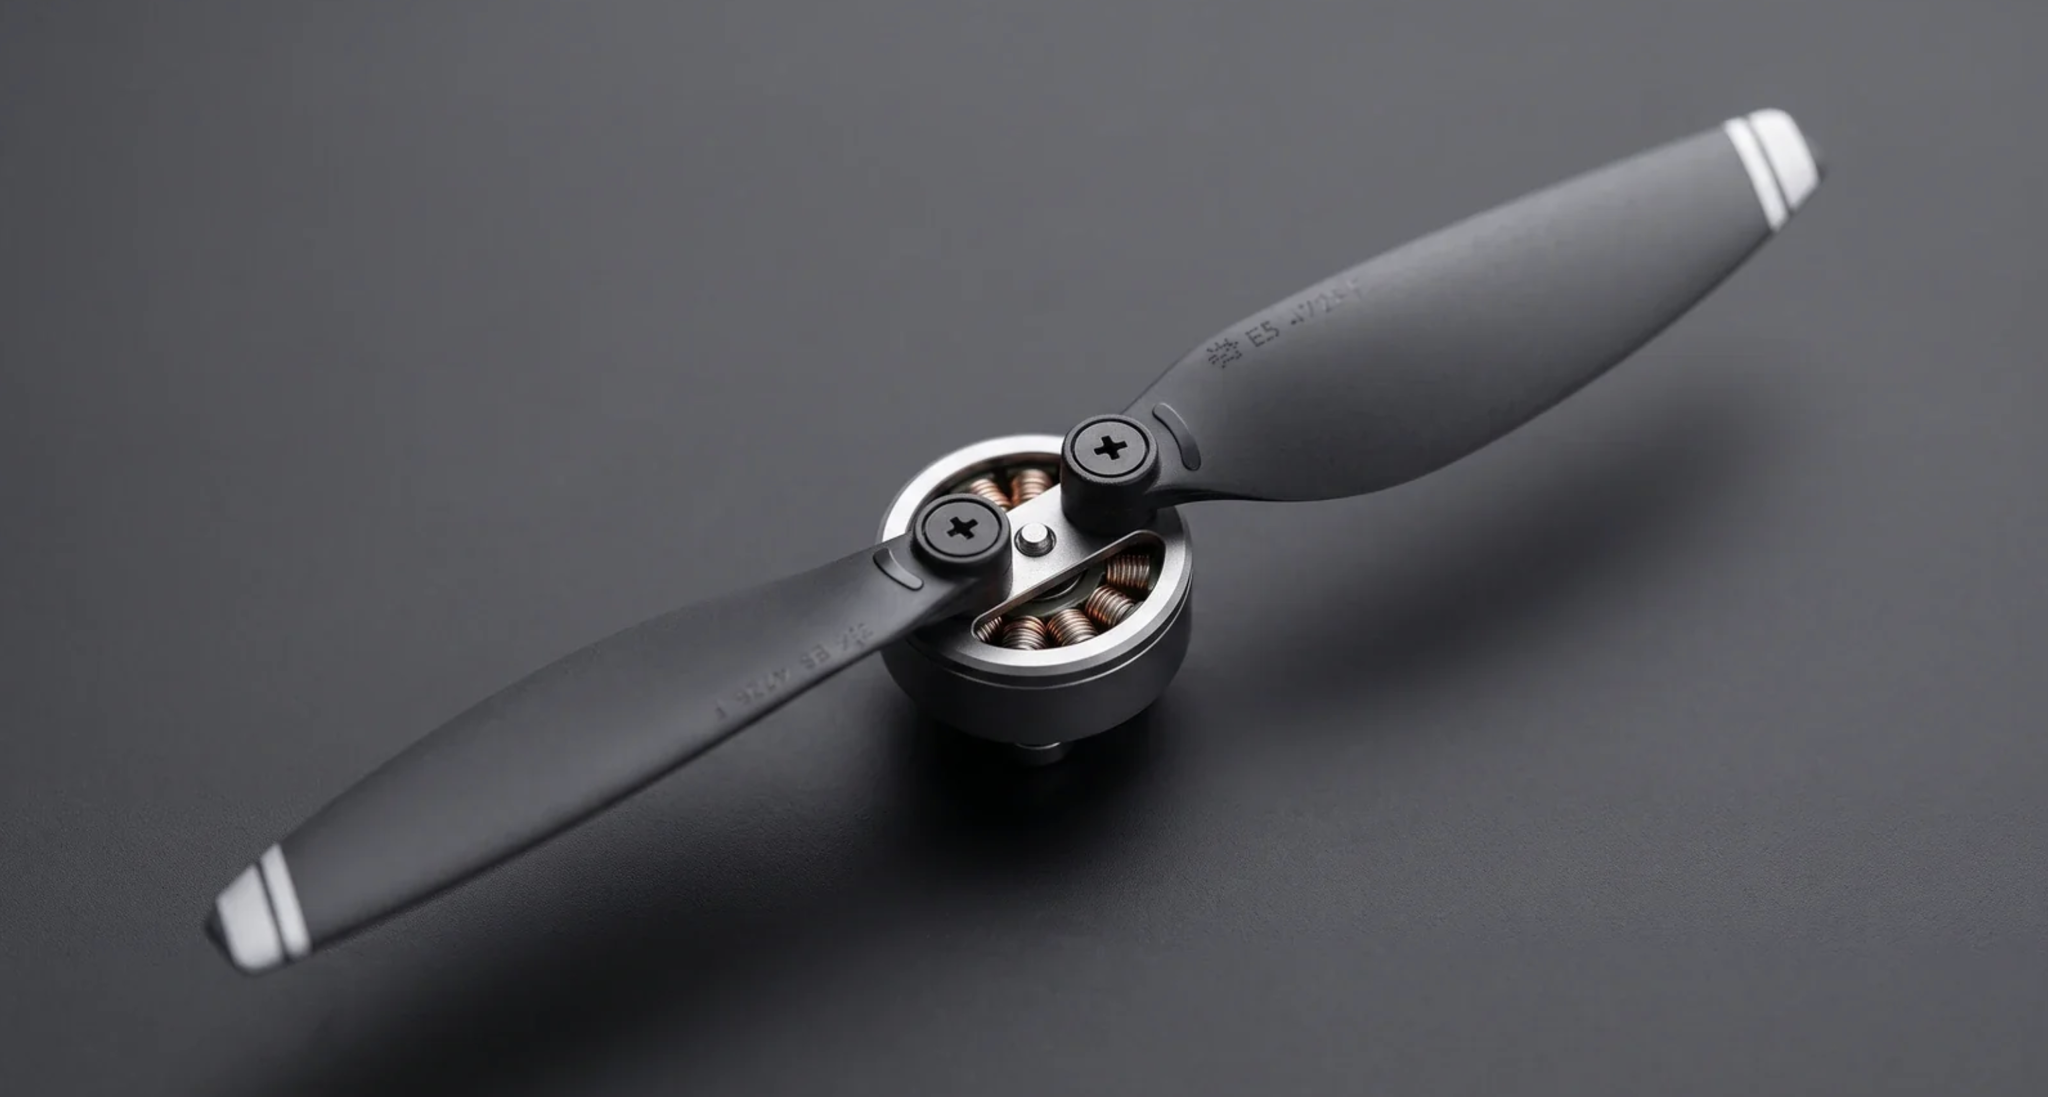
Đó là cơ sở để tạo ra lực đẩy.
NASA cũng mô tả cánh quạt như một dạng “cánh quay”; lực đẩy liên quan đến lưu lượng không khí đi qua vùng cánh quạt và sự thay đổi vận tốc của luồng khí.
Ở trạng thái hover, tổng lực đẩy hướng lên gần như cân bằng với trọng lượng của drone.
Nếu lực đẩy tăng cao hơn trọng lượng, drone tăng độ cao.
Nếu lực đẩy giảm xuống, drone bắt đầu hạ xuống.
Điều này nghe đơn giản, nhưng lực đẩy thực tế còn chịu ảnh hưởng bởi rất nhiều yếu tố như kích thước cánh quạt, hình dạng cánh, tốc độ quay, mật độ không khí, nhiệt độ, tải trọng, gió và trạng thái vật lý của cánh quạt.
Đó cũng là lý do một chiếc cánh quạt nhỏ bị cong, nứt hoặc lắp không đúng loại có thể ảnh hưởng đáng kể đến hoạt động của drone.
Nguyên lý Bernoulli có phải là toàn bộ lý do khiến Drone bay?
Bernoulli thường xuất hiện trong những giải thích cơ bản về lực nâng.
Theo cách hiểu đơn giản, sự thay đổi vận tốc dòng khí có mối liên hệ với sự thay đổi áp suất trong điều kiện nhất định. Vì cánh quạt có hình dạng khí động học, chênh lệch áp suất xung quanh bề mặt cánh đóng vai trò trong quá trình tạo lực.
Tuy nhiên, nói rằng drone bay chỉ vì Bernoulli là chưa đầy đủ.
Một cách nhìn trực quan khác là xét đến động lượng của không khí: cánh quạt tăng tốc một khối lượng không khí theo một hướng, từ đó tạo ra phản lực tác động lên hệ thống theo hướng ngược lại.
NASA cũng lưu ý rằng cánh quạt hoạt động như một cánh quay và có thể được phân tích dựa trên cả trường áp suất và sự thay đổi động lượng của luồng khí.
Vì vậy, thay vì hình dung cánh quạt đơn giản là đang “hút” drone lên trời, nên hiểu rằng đây là một quá trình khí động học trong đó cánh quạt tạo ra sự thay đổi áp suất và gia tốc luồng không khí để sinh lực đẩy.
Vì sao Drone có nhiều cánh quạt?
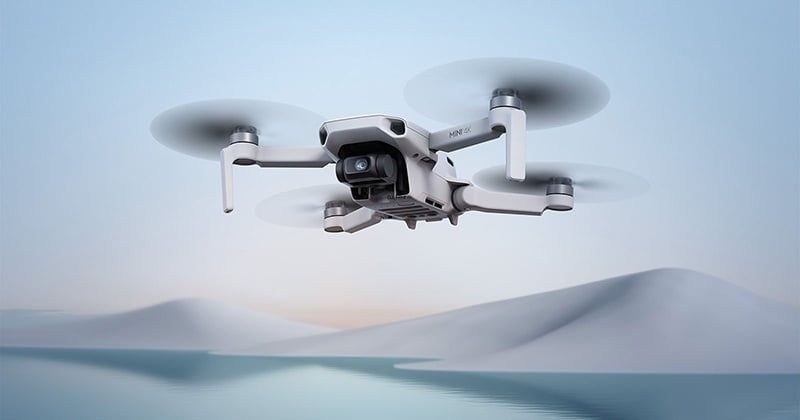
Drone dân dụng phổ biến nhất hiện nay thường có cấu hình quadcopter với bốn động cơ.
Một số hệ thống chuyên dụng có thể sử dụng sáu hoặc tám động cơ.
Việc bố trí nhiều rotor cho phép máy bay điều chỉnh lực đẩy tại từng vị trí khác nhau trên khung máy bay. Nhờ đó, hệ thống có thể kiểm soát chính xác góc nghiêng, hướng di chuyển và độ cao.
Ở quadcopter, các rotor cũng được bố trí quay theo những chiều khác nhau nhằm cân bằng mô-men xoắn.
Nếu tất cả cánh quạt cùng quay theo một chiều mà không có cơ chế bù mô-men thích hợp, thân máy bay sẽ có xu hướng xoay theo chiều ngược lại.
Bằng cách sử dụng các cặp rotor quay ngược chiều nhau và điều chỉnh tốc độ của chúng, Flight Controller vừa duy trì cân bằng vừa có thể chủ động làm drone xoay quanh trục đứng khi người điều khiển yêu cầu.
Mua Drone/flycam full VAT và đầy đủ giấy tờ TẠI ĐÂY
Drone di chuyển như thế nào?
Đây là phần quan trọng nhất để hiểu cách điều khiển drone.
Một multirotor thường vận động theo bốn nhóm lệnh cơ bản:
| Điều khiển | Hệ thống thay đổi gì? | Drone phản ứng như thế nào? |
|---|---|---|
| Throttle | Tổng lực đẩy của các động cơ | Tăng độ cao, hạ độ cao hoặc giữ độ cao |
| Pitch | Tạo chênh lệch lực đẩy trước – sau | Drone nghiêng và bay tiến hoặc lùi |
| Roll | Tạo chênh lệch lực đẩy trái – phải | Drone nghiêng và di chuyển sang trái hoặc phải |
| Yaw | Thay đổi cân bằng mô-men xoắn giữa các rotor | Drone xoay quanh trục thẳng đứng |
Throttle – điều khiển độ cao
Throttle liên quan đến tổng lực đẩy mà hệ thống rotor tạo ra.
Khi các rotor cùng tăng lực đẩy, drone có thể tăng độ cao.
Khi hệ thống giảm lực đẩy có kiểm soát, drone hạ xuống.
Để hover, Flight Controller liên tục điều chỉnh động cơ nhằm duy trì lực đẩy phù hợp với trạng thái hiện tại của máy bay.
Pitch – Drone bay tiến và lùi
Muốn drone bay về phía trước, máy bay cần nghiêng theo hướng đó.
Flight Controller tạo ra sự khác biệt về lực đẩy giữa các rotor phía trước và phía sau, khiến thân drone thay đổi góc.
Khi drone nghiêng, vector lực đẩy không còn hoàn toàn theo phương thẳng đứng. Một phần của lực đẩy chuyển sang phương ngang và đưa drone tiến về phía trước.
Quá trình tương tự xảy ra theo chiều ngược lại khi drone bay lùi.
Roll – Drone bay sang trái hoặc phải
Roll hoạt động tương tự Pitch nhưng diễn ra trên trục ngang.
Flight Controller tạo ra chênh lệch lực đẩy giữa hai bên máy bay.
Drone nghiêng sang một phía và một phần lực đẩy được chuyển thành lực theo phương ngang, khiến máy bay dịch chuyển sang trái hoặc phải.
Yaw – Drone xoay tại chỗ
Yaw là chuyển động xoay quanh trục thẳng đứng của drone.
Đây là lúc nguyên lý cân bằng mô-men giữa các rotor trở nên đặc biệt quan trọng.
Thay vì nghiêng toàn bộ máy bay, hệ thống điều chỉnh tốc độ tương đối của các cặp động cơ quay ngược chiều nhau.
Khi mô-men không còn cân bằng hoàn toàn, thân drone xoay theo hướng mong muốn.
Điều đáng chú ý là tất cả những thao tác này xảy ra thông qua hàng loạt điều chỉnh rất nhỏ của tốc độ động cơ.
Người dùng chỉ di chuyển cần điều khiển.
Phần tính toán phức tạp phía sau được Flight Controller xử lý.
Flight Controller – “bộ não” của Drone
Nếu động cơ và cánh quạt là cơ bắp, Flight Controller có thể xem là bộ não của drone.
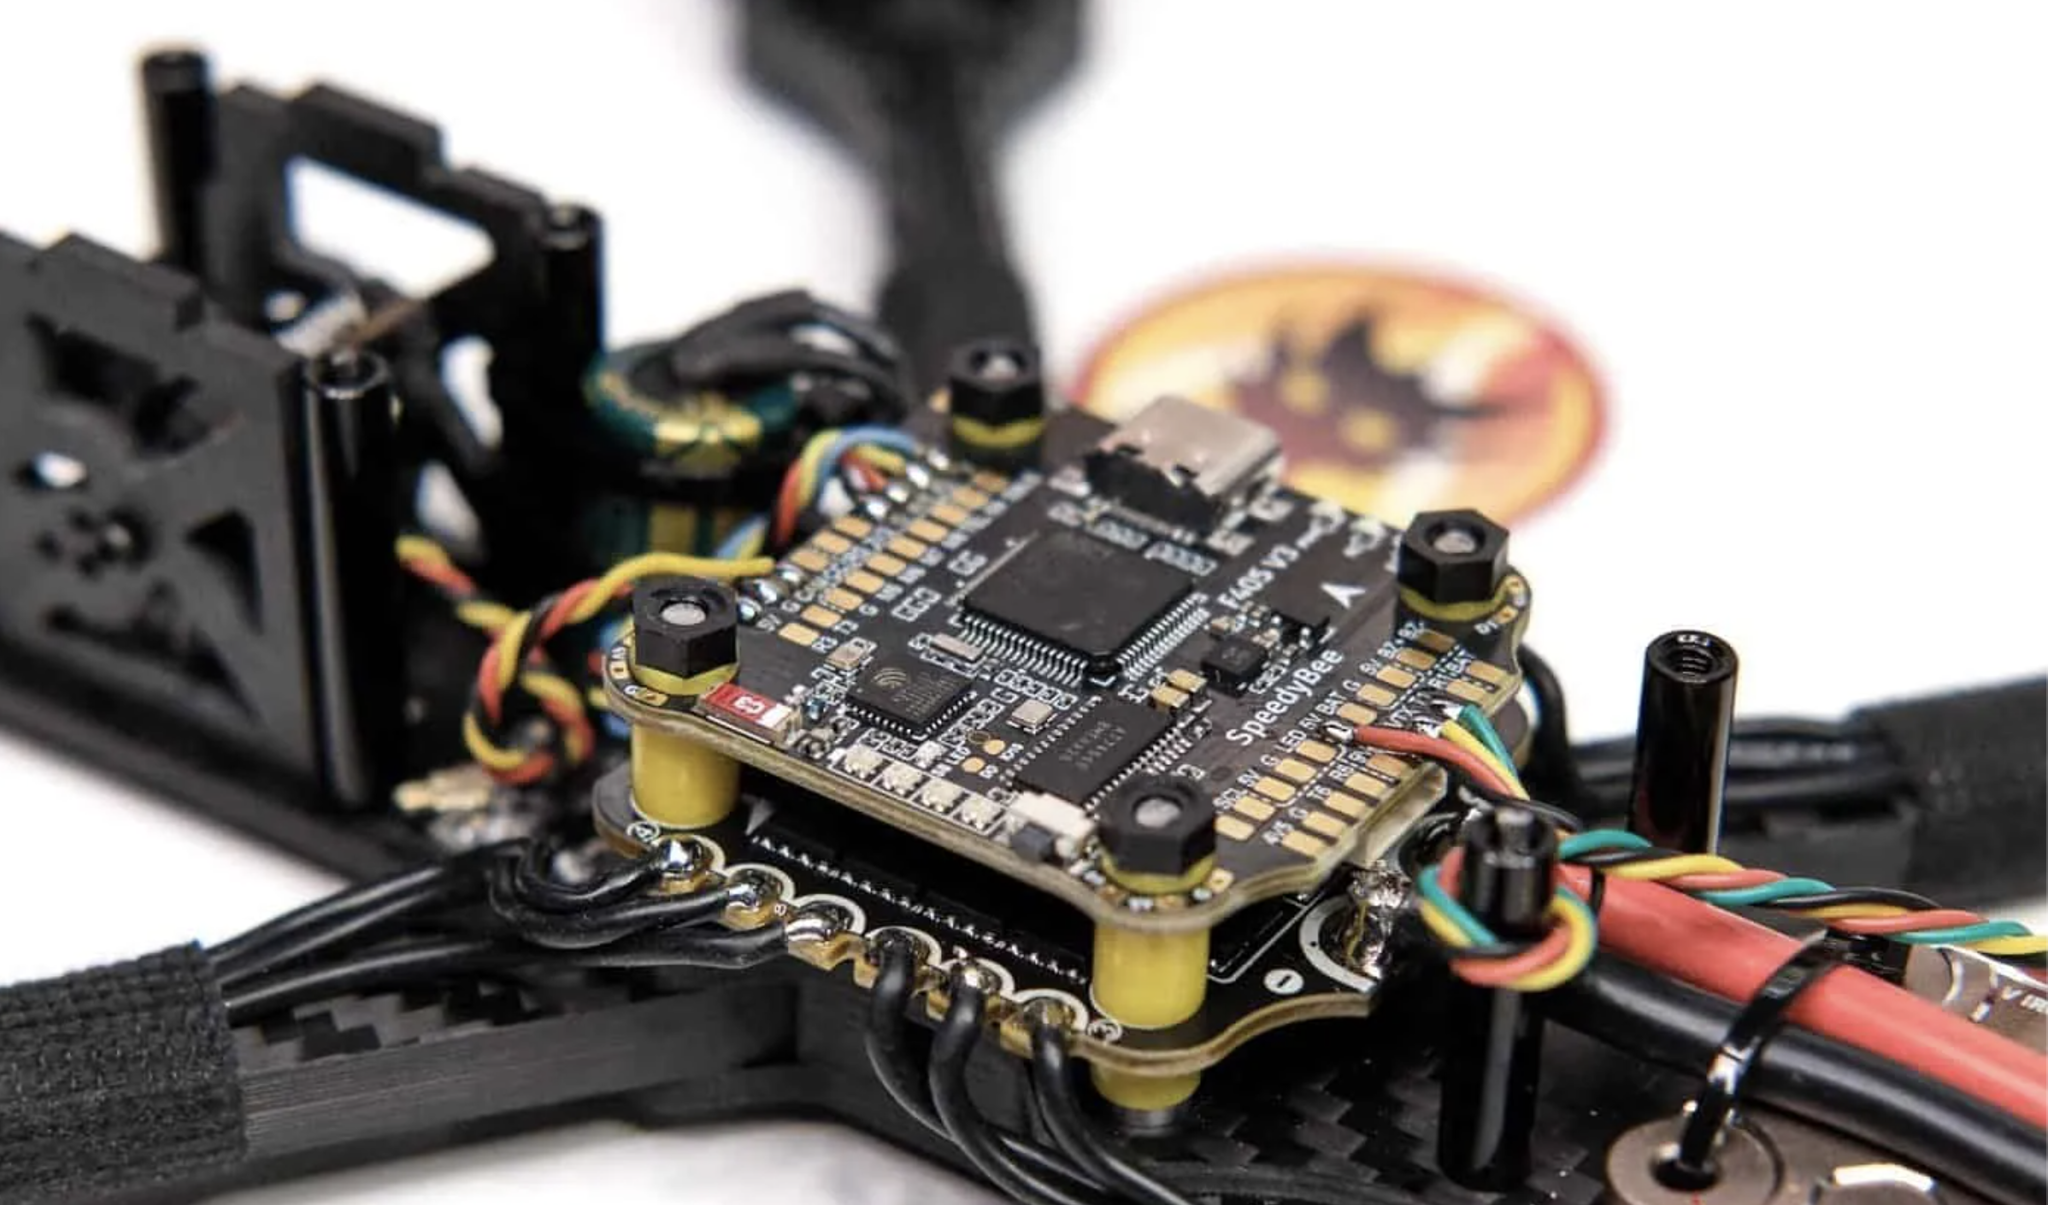
Khi người dùng đẩy cần điều khiển về phía trước, Flight Controller không đơn giản gửi một lệnh giống nhau đến toàn bộ động cơ.
Hệ thống phải xác định drone đang ở tư thế nào, đang chuyển động ra sao và cần thay đổi lực đẩy của từng động cơ bao nhiêu để tạo ra chuyển động mong muốn mà vẫn duy trì khả năng kiểm soát.
Quá trình đó diễn ra liên tục theo một vòng lặp:
Người dùng gửi lệnh → cảm biến đo trạng thái → Flight Controller tính toán → động cơ được điều chỉnh → cảm biến đo lại → hệ thống tiếp tục hiệu chỉnh.
Đây được gọi là hệ thống điều khiển phản hồi.
Nhờ cơ chế này, một drone hiện đại có thể thực hiện hàng loạt điều chỉnh nhỏ mỗi giây mà người dùng gần như không nhận thấy.
IMU và cảm biến giúp Drone hiểu trạng thái của chính nó
Để Flight Controller điều khiển chính xác, hệ thống phải biết drone đang chuyển động như thế nào.
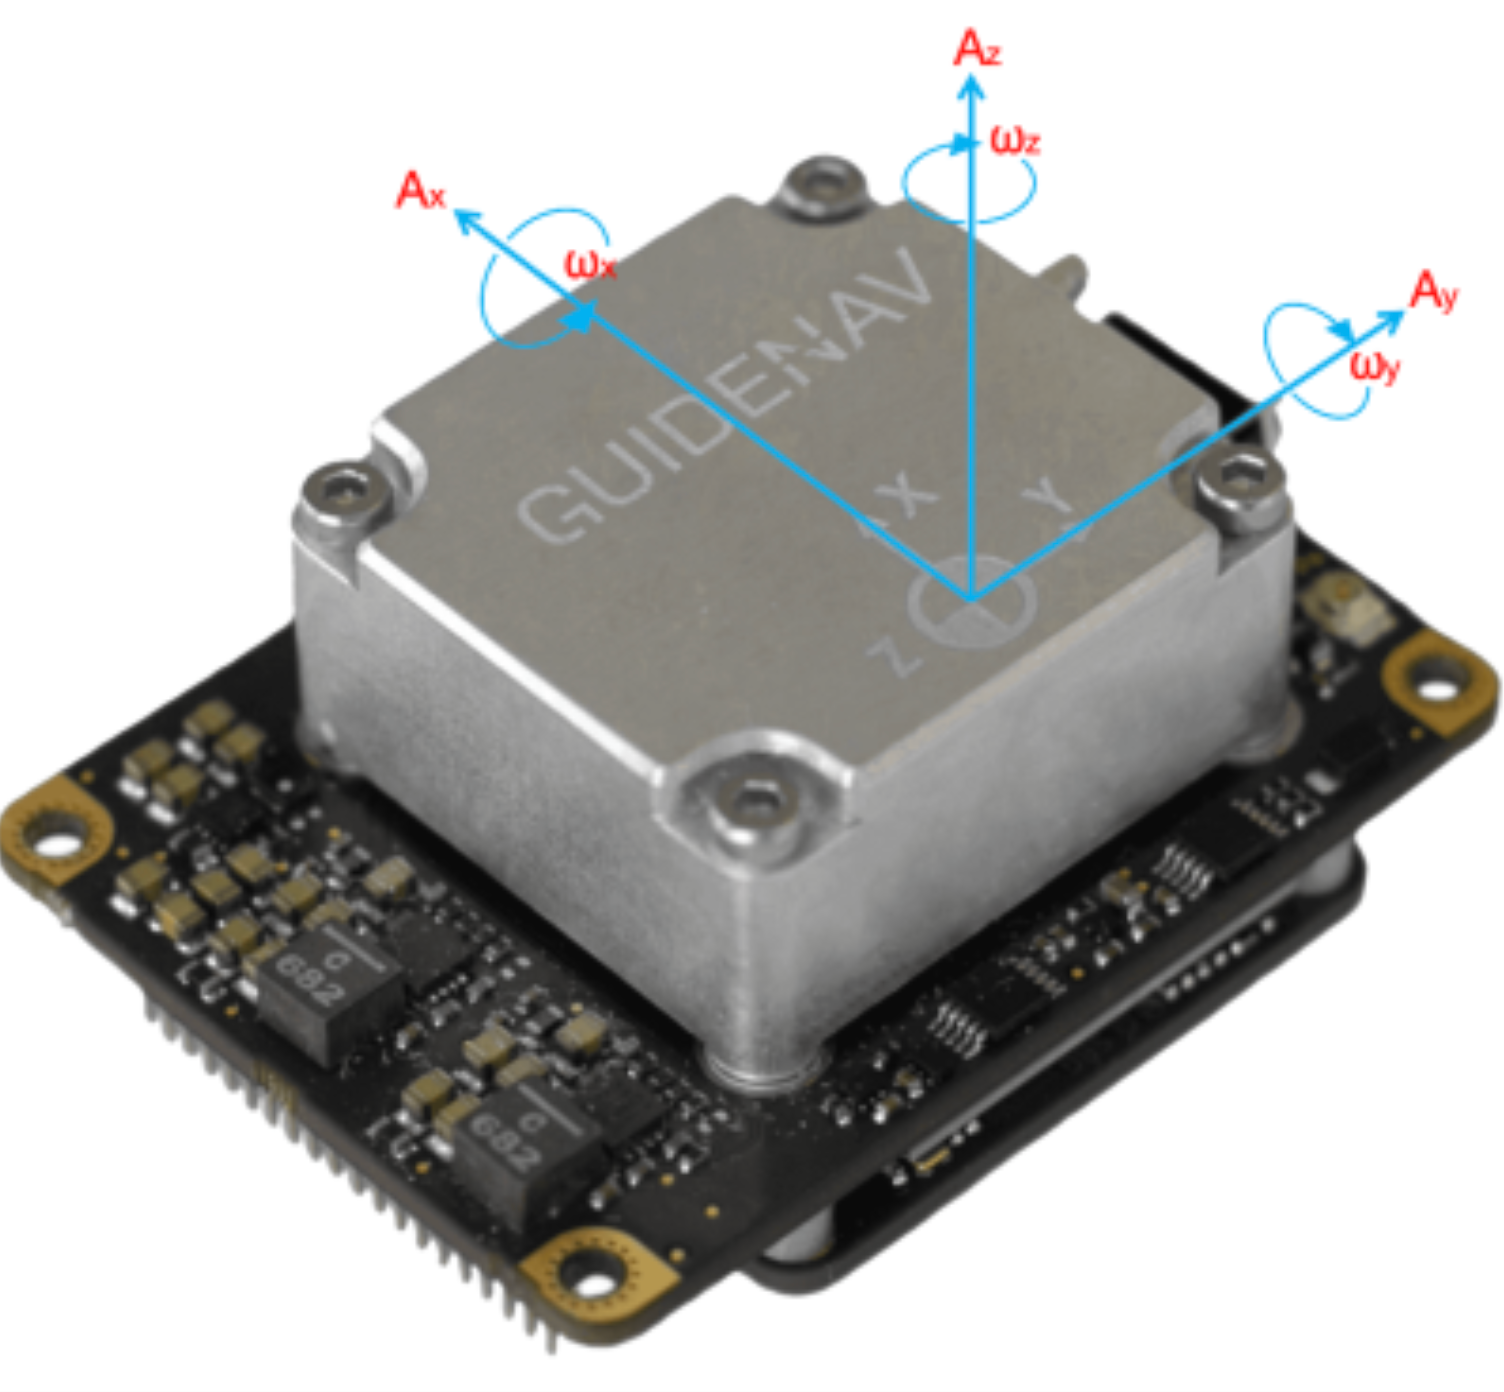
Đó là vai trò của các cảm biến.
Một trong những thành phần quan trọng là IMU – Inertial Measurement Unit, thường kết hợp dữ liệu từ cảm biến như gyroscope và accelerometer.
Gyroscope giúp hệ thống nhận biết chuyển động quay.
Accelerometer ghi nhận gia tốc theo các trục.
Tùy từng nền tảng, hệ thống điều khiển bay còn có thể sử dụng barometer, la bàn, GNSS, cảm biến hình ảnh và những nguồn dữ liệu khác. Tài liệu dành cho Flight Controller của DJI cũng mô tả các hệ thống tích hợp IMU, gyroscope, accelerometer, barometer, compass và GPS.
Từ lượng dữ liệu này, Flight Controller xây dựng ước lượng về trạng thái của máy bay rồi liên tục điều chỉnh động cơ.
GPS có phải là thứ giữ Drone ổn định?
Đây là một hiểu lầm khá phổ biến.
GPS hoặc rộng hơn là GNSS rất quan trọng đối với nhiều drone hiện đại, nhưng GPS không phải thành phần duy nhất giữ drone cân bằng.
Khả năng ổn định góc bay cơ bản phụ thuộc rất nhiều vào hệ thống điều khiển bay và các cảm biến quán tính.
GNSS chủ yếu bổ sung thông tin về vị trí.
Khi tín hiệu vệ tinh tốt và hệ thống hỗ trợ tính năng giữ vị trí, drone có thể sử dụng dữ liệu này cùng với những nguồn cảm biến khác để cố gắng duy trì vị trí tương đối ổn định.
Ở một số điều kiện, hệ thống định vị hình ảnh phía dưới hoặc những cảm biến khác cũng có thể hỗ trợ.
Tuy nhiên, người dùng không nên hiểu các tính năng hỗ trợ như GPS hoặc cảm biến tránh vật cản thành lời đảm bảo rằng drone sẽ không bao giờ trôi, va chạm hoặc gặp sự cố.
Môi trường thực tế luôn đóng vai trò quan trọng.
ESC – bộ phận kết nối Flight Controller với động cơ
ESC là viết tắt của Electronic Speed Controller, hay bộ điều tốc điện tử.
Flight Controller tính toán động cơ cần quay nhanh hay chậm, sau đó ESC đảm nhiệm việc điều khiển năng lượng cung cấp cho động cơ để đạt tốc độ cần thiết.
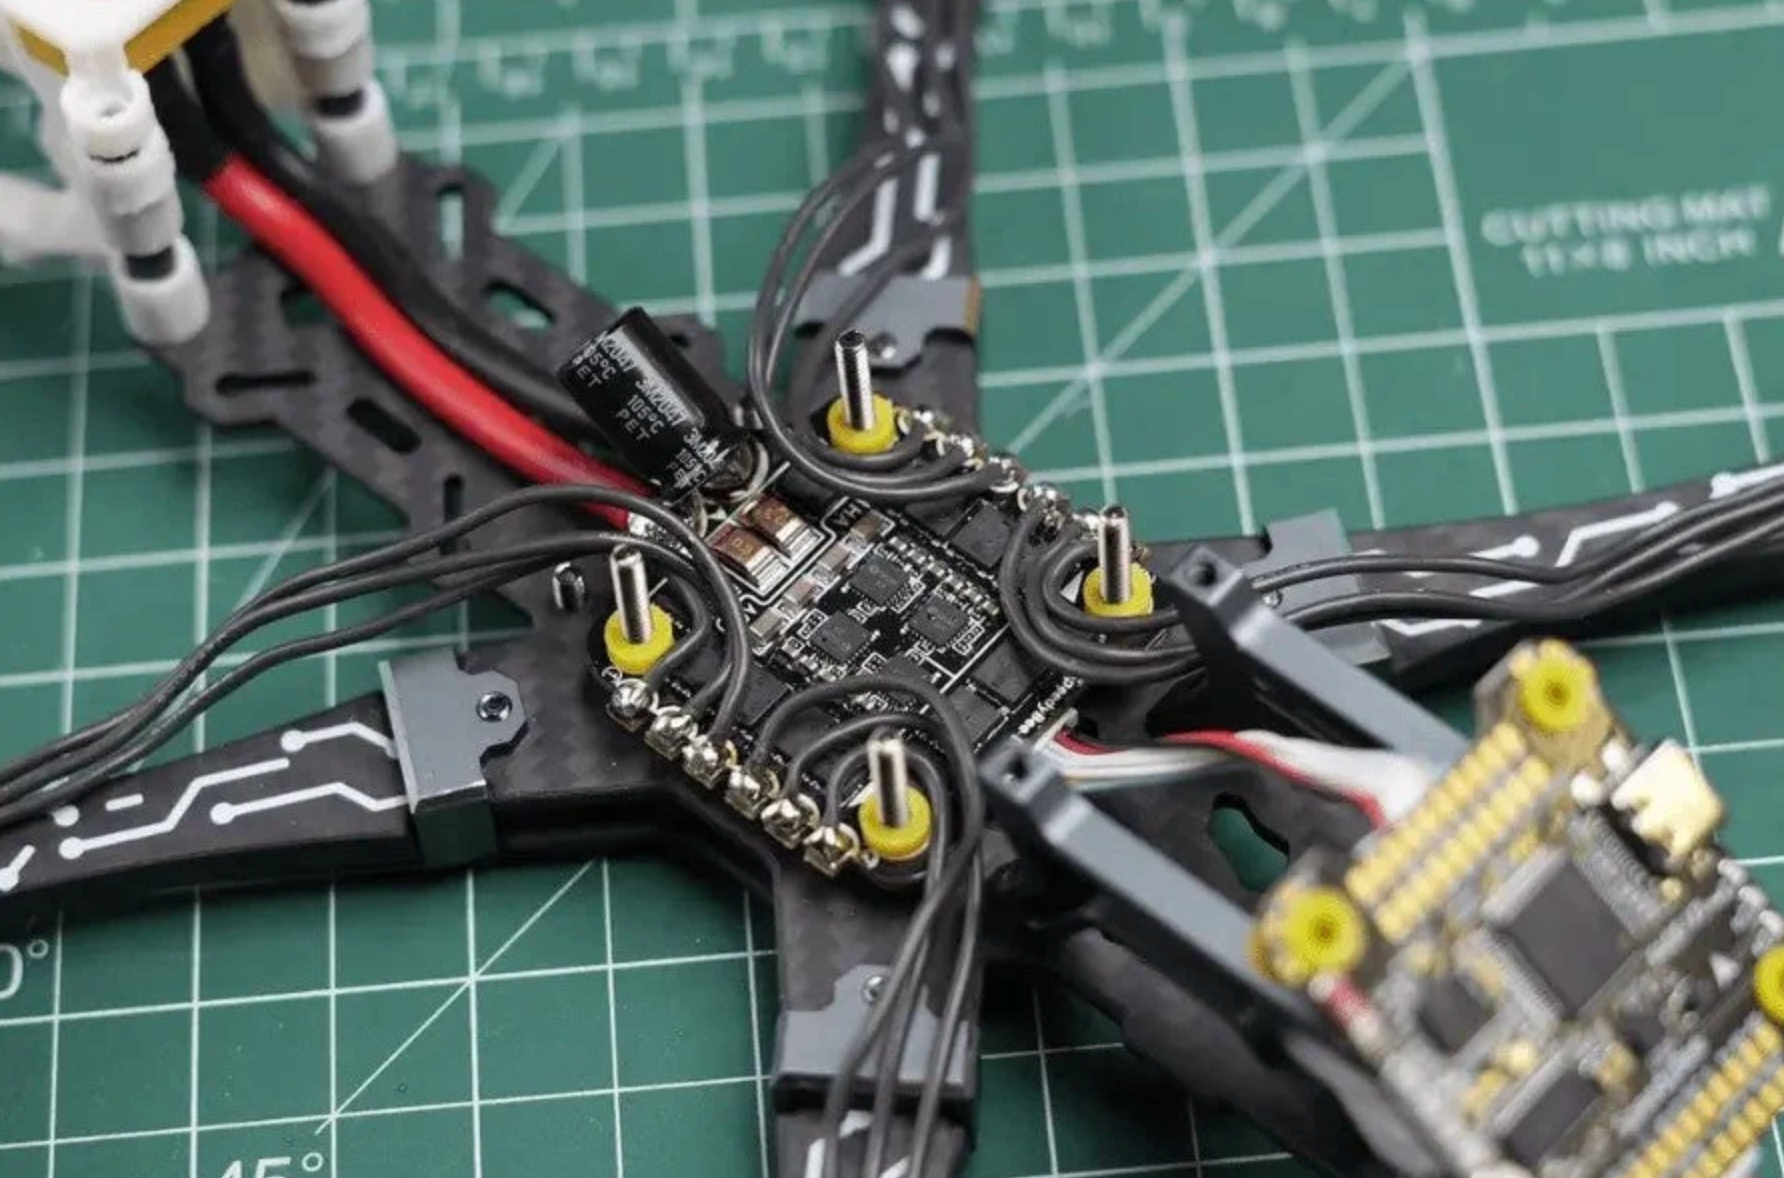
Với multirotor, khả năng điều chỉnh tốc độ động cơ nhanh và chính xác cực kỳ quan trọng.
Chỉ trong một trạng thái hover tưởng như hoàn toàn đứng yên, hệ thống thực tế vẫn đang liên tục thực hiện những thay đổi rất nhỏ để bù cho gió, dao động, chuyển động hoặc sai lệch tư thế.
Pin Drone cung cấp năng lượng như thế nào?
Pin không chỉ cung cấp năng lượng cho động cơ.
Nó còn phải cung cấp điện cho Flight Controller, hệ thống truyền tín hiệu, camera, gimbal, cảm biến, hệ thống định vị và những thiết bị điện tử khác trên drone.
Động cơ thường là thành phần tiêu thụ công suất rất lớn, đặc biệt khi drone tăng tốc, bay trong gió mạnh hoặc mang tải.
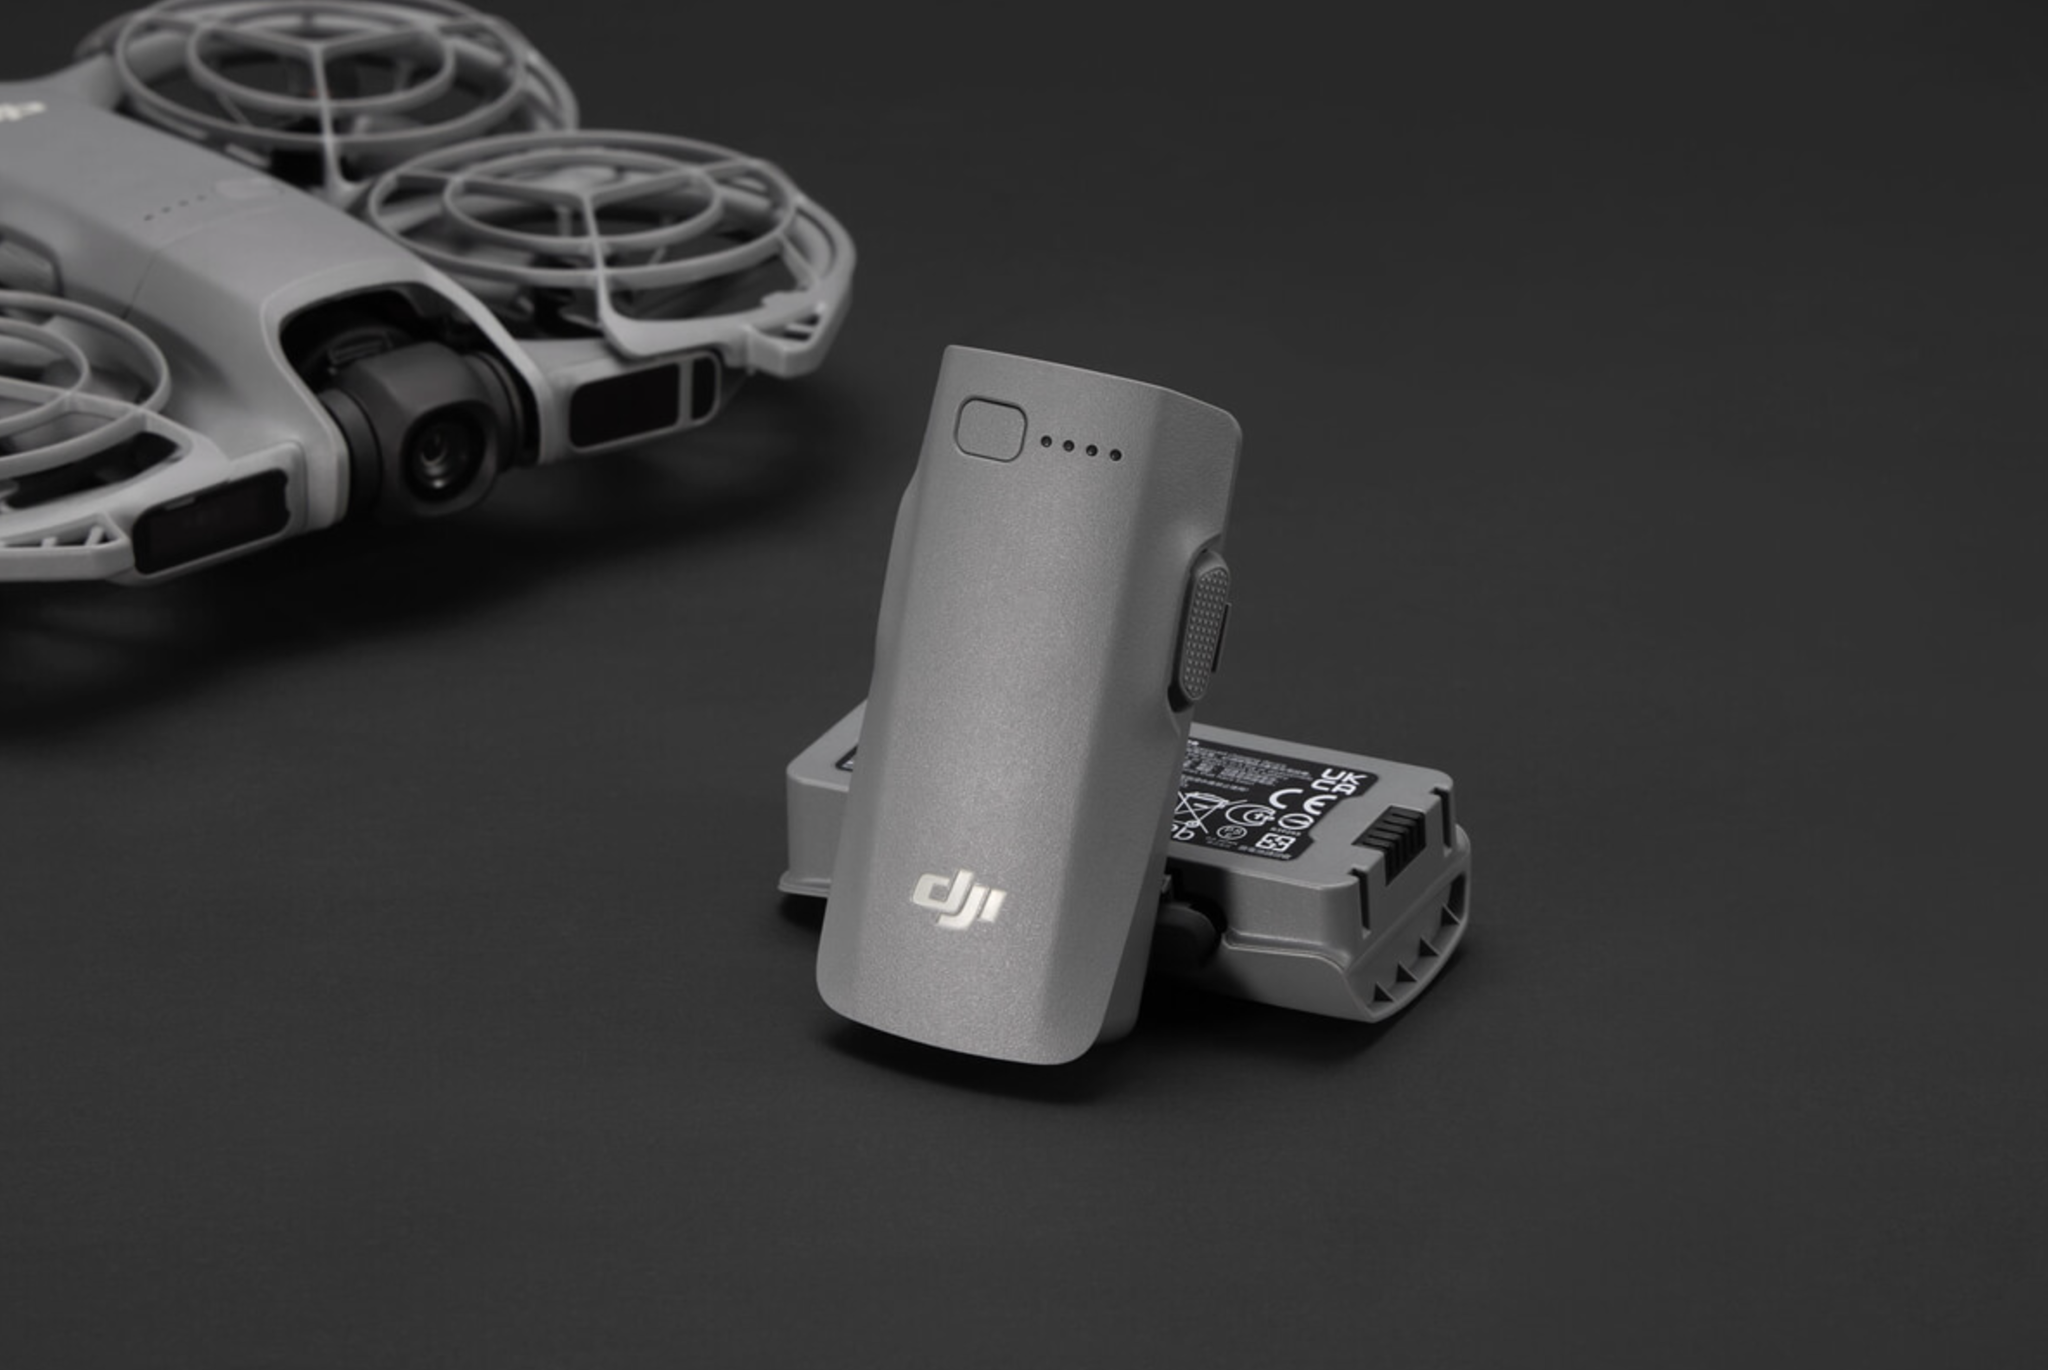
Đây là lý do thời gian bay thực tế không phải lúc nào cũng giống con số tối đa được công bố trong điều kiện thử nghiệm.
Thời lượng sử dụng có thể thay đổi theo nhiệt độ, sức gió, cách điều khiển, tốc độ, tải trọng, tình trạng pin và nhiều yếu tố môi trường khác.
Do đó, khi đánh giá pin drone, không nên chỉ quan tâm đến câu hỏi:
“Bay được bao nhiêu phút?”
Cần xem thêm tình trạng pin, chu kỳ sử dụng, điều kiện vận hành, yêu cầu của nhiệm vụ và mức pin an toàn cần dự phòng để quay về.
Cấu tạo cơ bản của một Drone
Dù cấu hình giữa từng dòng drone khác nhau, một hệ thống multirotor phổ biến thường xoay quanh các thành phần chính sau.
Khung máy bay – Airframe
Airframe giữ toàn bộ linh kiện và quyết định cách các động cơ, cánh tay và tải trọng được bố trí.
Thiết kế khung ảnh hưởng đến trọng lượng, độ cứng, khí động học và khả năng mang tải.
Động cơ
Động cơ chuyển năng lượng điện thành chuyển động quay để vận hành cánh quạt.
Cánh quạt
Cánh quạt tương tác với không khí để tạo lực đẩy.
Đây là một trong những bộ phận cần được kiểm tra thường xuyên trước chuyến bay.
ESC
ESC điều chỉnh tốc độ của từng động cơ theo lệnh từ Flight Controller.
Flight Controller
Trung tâm xử lý dữ liệu cảm biến và điều khiển chuyển động của máy bay.
IMU và hệ thống cảm biến
Giúp drone nhận biết gia tốc, góc quay và các trạng thái chuyển động khác.
GNSS
Hỗ trợ xác định vị trí dựa trên hệ thống vệ tinh tương thích.
Hệ thống truyền tín hiệu
Đảm nhiệm liên lạc giữa drone và tay điều khiển, đồng thời trên nhiều nền tảng còn truyền video trực tiếp từ camera về màn hình.
Pin
Cung cấp năng lượng cho toàn bộ hệ thống.
Camera và Gimbal
Camera ghi hình, trong khi gimbal giúp ổn định camera trước chuyển động của máy bay.
Trên các drone công nghiệp, camera có thể được thay thế hoặc kết hợp với nhiều loại payload khác.
Vì sao Drone có thể đứng yên giữa không trung?
Hover là một trong những khả năng đặc trưng nhất của multirotor. Nhìn bên ngoài, drone dường như hoàn toàn đứng yên. Nhưng thực tế hệ thống không đứng yên theo nghĩa tuyệt đối. Flight Controller liên tục đọc dữ liệu cảm biến rồi thay đổi tốc độ động cơ để sửa những sai lệch nhỏ. Một cơn gió nhẹ có thể đẩy drone sang một bên. Cảm biến phát hiện chuyển động. Flight Controller tính toán phản ứng cần thiết. Một hoặc nhiều động cơ thay đổi tốc độ. Drone tạo lực theo hướng ngược lại để trở về trạng thái mong muốn. Tất cả có thể diễn ra nhanh đến mức người điều khiển gần như không nhận thấy. Chính vòng lặp điều khiển liên tục này tạo nên cảm giác “drone tự đứng yên”.
Drone được ứng dụng vào những lĩnh vực nào?
Sự phát triển của camera, cảm biến, hệ thống truyền dẫn và công nghệ tự động hóa khiến drone ngày càng được sử dụng ngoài lĩnh vực quay phim giải trí.
Quay phim và sáng tạo nội dung
Đây vẫn là ứng dụng quen thuộc nhất đối với người dùng phổ thông. Drone cho phép tạo ra những góc nhìn trên cao, tracking chủ thể, reveal shot hoặc cảnh toàn cảnh mà thiết bị quay truyền thống khó thực hiện.
Du lịch và ghi lại hành trình
Những dòng flycam nhỏ gọn giúp người dùng có thể mang theo thiết bị trong nhiều chuyến đi và ghi lại cảnh quan từ góc nhìn khác biệt.
Khảo sát và lập bản đồ
Drone có thể hỗ trợ thu thập dữ liệu hình ảnh trên khu vực rộng và được kết hợp với các quy trình xử lý dữ liệu phục vụ bản đồ, khảo sát hoặc xây dựng mô hình.
Kiểm tra công trình
Drone có thể tiếp cận mái nhà, tháp, công trình hoặc những vị trí khó quan sát trực tiếp.
Tùy nhiệm vụ, thiết bị có thể sử dụng camera zoom, camera nhiệt hoặc các hệ thống cảm biến chuyên dụng.
Nông nghiệp
Drone nông nghiệp có thể được sử dụng trong một số quy trình như quan sát cây trồng hoặc thực hiện những tác vụ chuyên biệt tùy thiết bị.
Điện lực và hạ tầng
Các hệ thống drone công nghiệp có thể hỗ trợ thu thập hình ảnh phục vụ kiểm tra đường dây, kết cấu hoặc hạ tầng.
An ninh và cứu hộ
Khả năng quan sát từ trên cao giúp drone trở thành một công cụ hỗ trợ trong nhiều tình huống cần mở rộng phạm vi quan sát.
Điều quan trọng là lựa chọn thiết bị dựa trên nhiệm vụ thực tế, chứ không chỉ dựa vào thông số camera hoặc mức giá.
Vì sao cánh quạt Drone cần được kiểm tra trước khi bay?
Cánh quạt là một trong những thành phần chịu tải trực tiếp trong toàn bộ quá trình bay. Một cánh quạt bị nứt, biến dạng, lắp sai hoặc không tương thích có thể tạo ra lực đẩy khác với thiết kế ban đầu. Khi đó, Flight Controller có thể phải liên tục bù sai lệch và hệ thống có thể hoạt động ngoài trạng thái tối ưu. Trước chuyến bay, người dùng nên quan sát tình trạng cánh, điểm lắp, khả năng cố định và các dấu hiệu bất thường. Nếu có nghi ngờ về tình trạng của bộ phận quan trọng đối với an toàn bay, hướng xử lý phù hợp là kiểm tra theo tài liệu của đúng model hoặc sử dụng dịch vụ kỹ thuật chuyên môn, thay vì tự suy đoán nguyên nhân.
Những yếu tố ảnh hưởng đến khả năng bay thực tế của Drone
Thông số kỹ thuật chỉ mô tả thiết bị trong những điều kiện nhất định.
Khi ra môi trường thực tế, hiệu suất có thể chịu ảnh hưởng bởi:
sức gió;
nhiệt độ;
độ cao;
mật độ không khí;
tải trọng;
tình trạng pin;
tình trạng cánh quạt;
kiểu điều khiển;
môi trường điện từ;
chất lượng tín hiệu định vị;
vật cản xung quanh;
cấu hình và firmware của thiết bị.
Đó là lý do cùng một chiếc drone nhưng hai chuyến bay trong hai điều kiện khác nhau có thể cho trải nghiệm hoàn toàn khác nhau.
Mua DJI Drone/Flycam full VAT, đầy đủ giấy tờ tại RoboBoss
Nếu bạn đang tìm nơi mua Drone/Flycam full VAT để phục vụ công việc cá nhân hay doanh nghiệp, RoboBoss luôn sẵn sàng tư vấn phiên bản phù hợp với nhu cầu sử dụng.
- Tư vấn theo nhu cầu cá nhân, media và doanh nghiệp.
- Hỗ trợ báo giá và xuất hóa đơn VAT theo từng giao dịch.
- Tư vấn hồ sơ, chứng từ nguồn gốc và đầy đủ giấy tờ liên quan.
- Hỗ trợ thông tin về đăng ký phương tiện bay, bảo hành và dịch vụ sau bán.
Liên hệ RoboBoss để được báo giá mua drone full VAT và xác nhận bộ giấy tờ phù hợp trước khi đặt hàng.
Câu hỏi thường gặp về Drone
Drone và Flycam có giống nhau không?
Trong cách sử dụng phổ biến tại Việt Nam, “flycam” thường được dùng để chỉ những drone có camera phục vụ quay chụp trên không.
Tuy nhiên, drone là khái niệm rộng hơn.
Drone có thể phục vụ quay phim, khảo sát, công nghiệp, nông nghiệp, nghiên cứu và nhiều nhiệm vụ khác, kể cả những thiết bị không tập trung vào camera quay phim.
Drone có bay được nếu không có GPS không?
Một số hệ thống có khả năng duy trì điều khiển bay mà không phụ thuộc hoàn toàn vào GPS vì Flight Controller còn sử dụng dữ liệu từ những cảm biến khác.
Tuy nhiên, khả năng giữ vị trí và một số tính năng hỗ trợ có thể thay đổi đáng kể tùy model và điều kiện.
Người dùng cần tham khảo hướng dẫn dành cho đúng thiết bị của mình.
Tại sao Drone có thể đứng yên trên không?
Trong trạng thái hover, tổng lực đẩy của các rotor được kiểm soát để cân bằng với trọng lượng, trong khi Flight Controller liên tục sử dụng dữ liệu cảm biến để hiệu chỉnh các sai lệch nhỏ.
Vì vậy trạng thái “đứng yên” thực chất là kết quả của rất nhiều lần điều chỉnh liên tục.
Điều gì khiến Drone bay về phía trước?
Drone tạo ra sự chênh lệch lực đẩy giữa các rotor để nghiêng thân máy.
Khi đó vector lực đẩy có thêm thành phần theo phương ngang và khiến drone di chuyển theo hướng nghiêng.
Pitch, Roll và Yaw là gì?
Pitch là chuyển động nghiêng theo trục trước – sau.
Roll là chuyển động nghiêng theo trục trái – phải.
Yaw là chuyển động xoay quanh trục thẳng đứng.
Đây là ba khái niệm cơ bản để mô tả tư thế của máy bay.
GPS có phải yếu tố duy nhất giữ Drone ổn định không?
Không.
GPS hoặc GNSS chủ yếu hỗ trợ xác định vị trí. Drone còn sử dụng Flight Controller và nhiều cảm biến khác để đánh giá trạng thái chuyển động và kiểm soát máy bay.
Cánh quạt bị xước nhẹ có cần thay không?
Không nên đánh giá tình trạng cánh quạt chỉ bằng một quy tắc chung cho mọi drone.
Nếu cánh có nứt, biến dạng, dấu hiệu hư hỏng hoặc người dùng không chắc chắn về khả năng tiếp tục sử dụng, nên kiểm tra theo hướng dẫn của đúng model hoặc liên hệ bộ phận kỹ thuật phù hợp.
Thời gian bay được công bố có giống thời gian sử dụng thực tế không?
Không nhất thiết.
Thời lượng thực tế còn phụ thuộc vào sức gió, nhiệt độ, tải trọng, tình trạng pin, tốc độ bay, chế độ sử dụng và mức năng lượng cần dự phòng để trở về an toàn.
Người mới nên chọn Drone như thế nào?
Nên bắt đầu từ mục đích sử dụng thay vì thông số.
Hãy xác định bạn cần drone để du lịch, sáng tạo nội dung, quay dịch vụ, công việc doanh nghiệp hay một nhiệm vụ chuyên ngành. Sau đó mới so sánh kích thước, camera, thời lượng pin, hệ thống cảm biến, khả năng điều khiển và tổng chi phí sở hữu.
Hệ sinh thái tư vấn và hỗ trợ sau bán hàng
RoBoBoss – Nhà phân phối đầu tiên và lâu đời của DJI tại Việt Nam. Hệ sinh thái gồm FlycamPro | DJI ARS Việt Nam phục vụ trải nghiệm, tư vấn và bán lẻ sản phẩm DJI, cùng DJI ASC Việt Nam phụ trách bảo hành, sửa chữa và kỹ thuật. Khách hàng có nhu cầu mua Drone full VAT, mua Flycam full VAT hoặc cần giấy tờ nguồn gốc được hỗ trợ VAT theo giao dịch; CO/CQ và các tài liệu liên quan được kiểm tra theo từng model, lô hàng và hồ sơ thực tế.